La prochaine révolution de l'IA ne concerne pas la pensée. Elle concerne le toucher du monde.
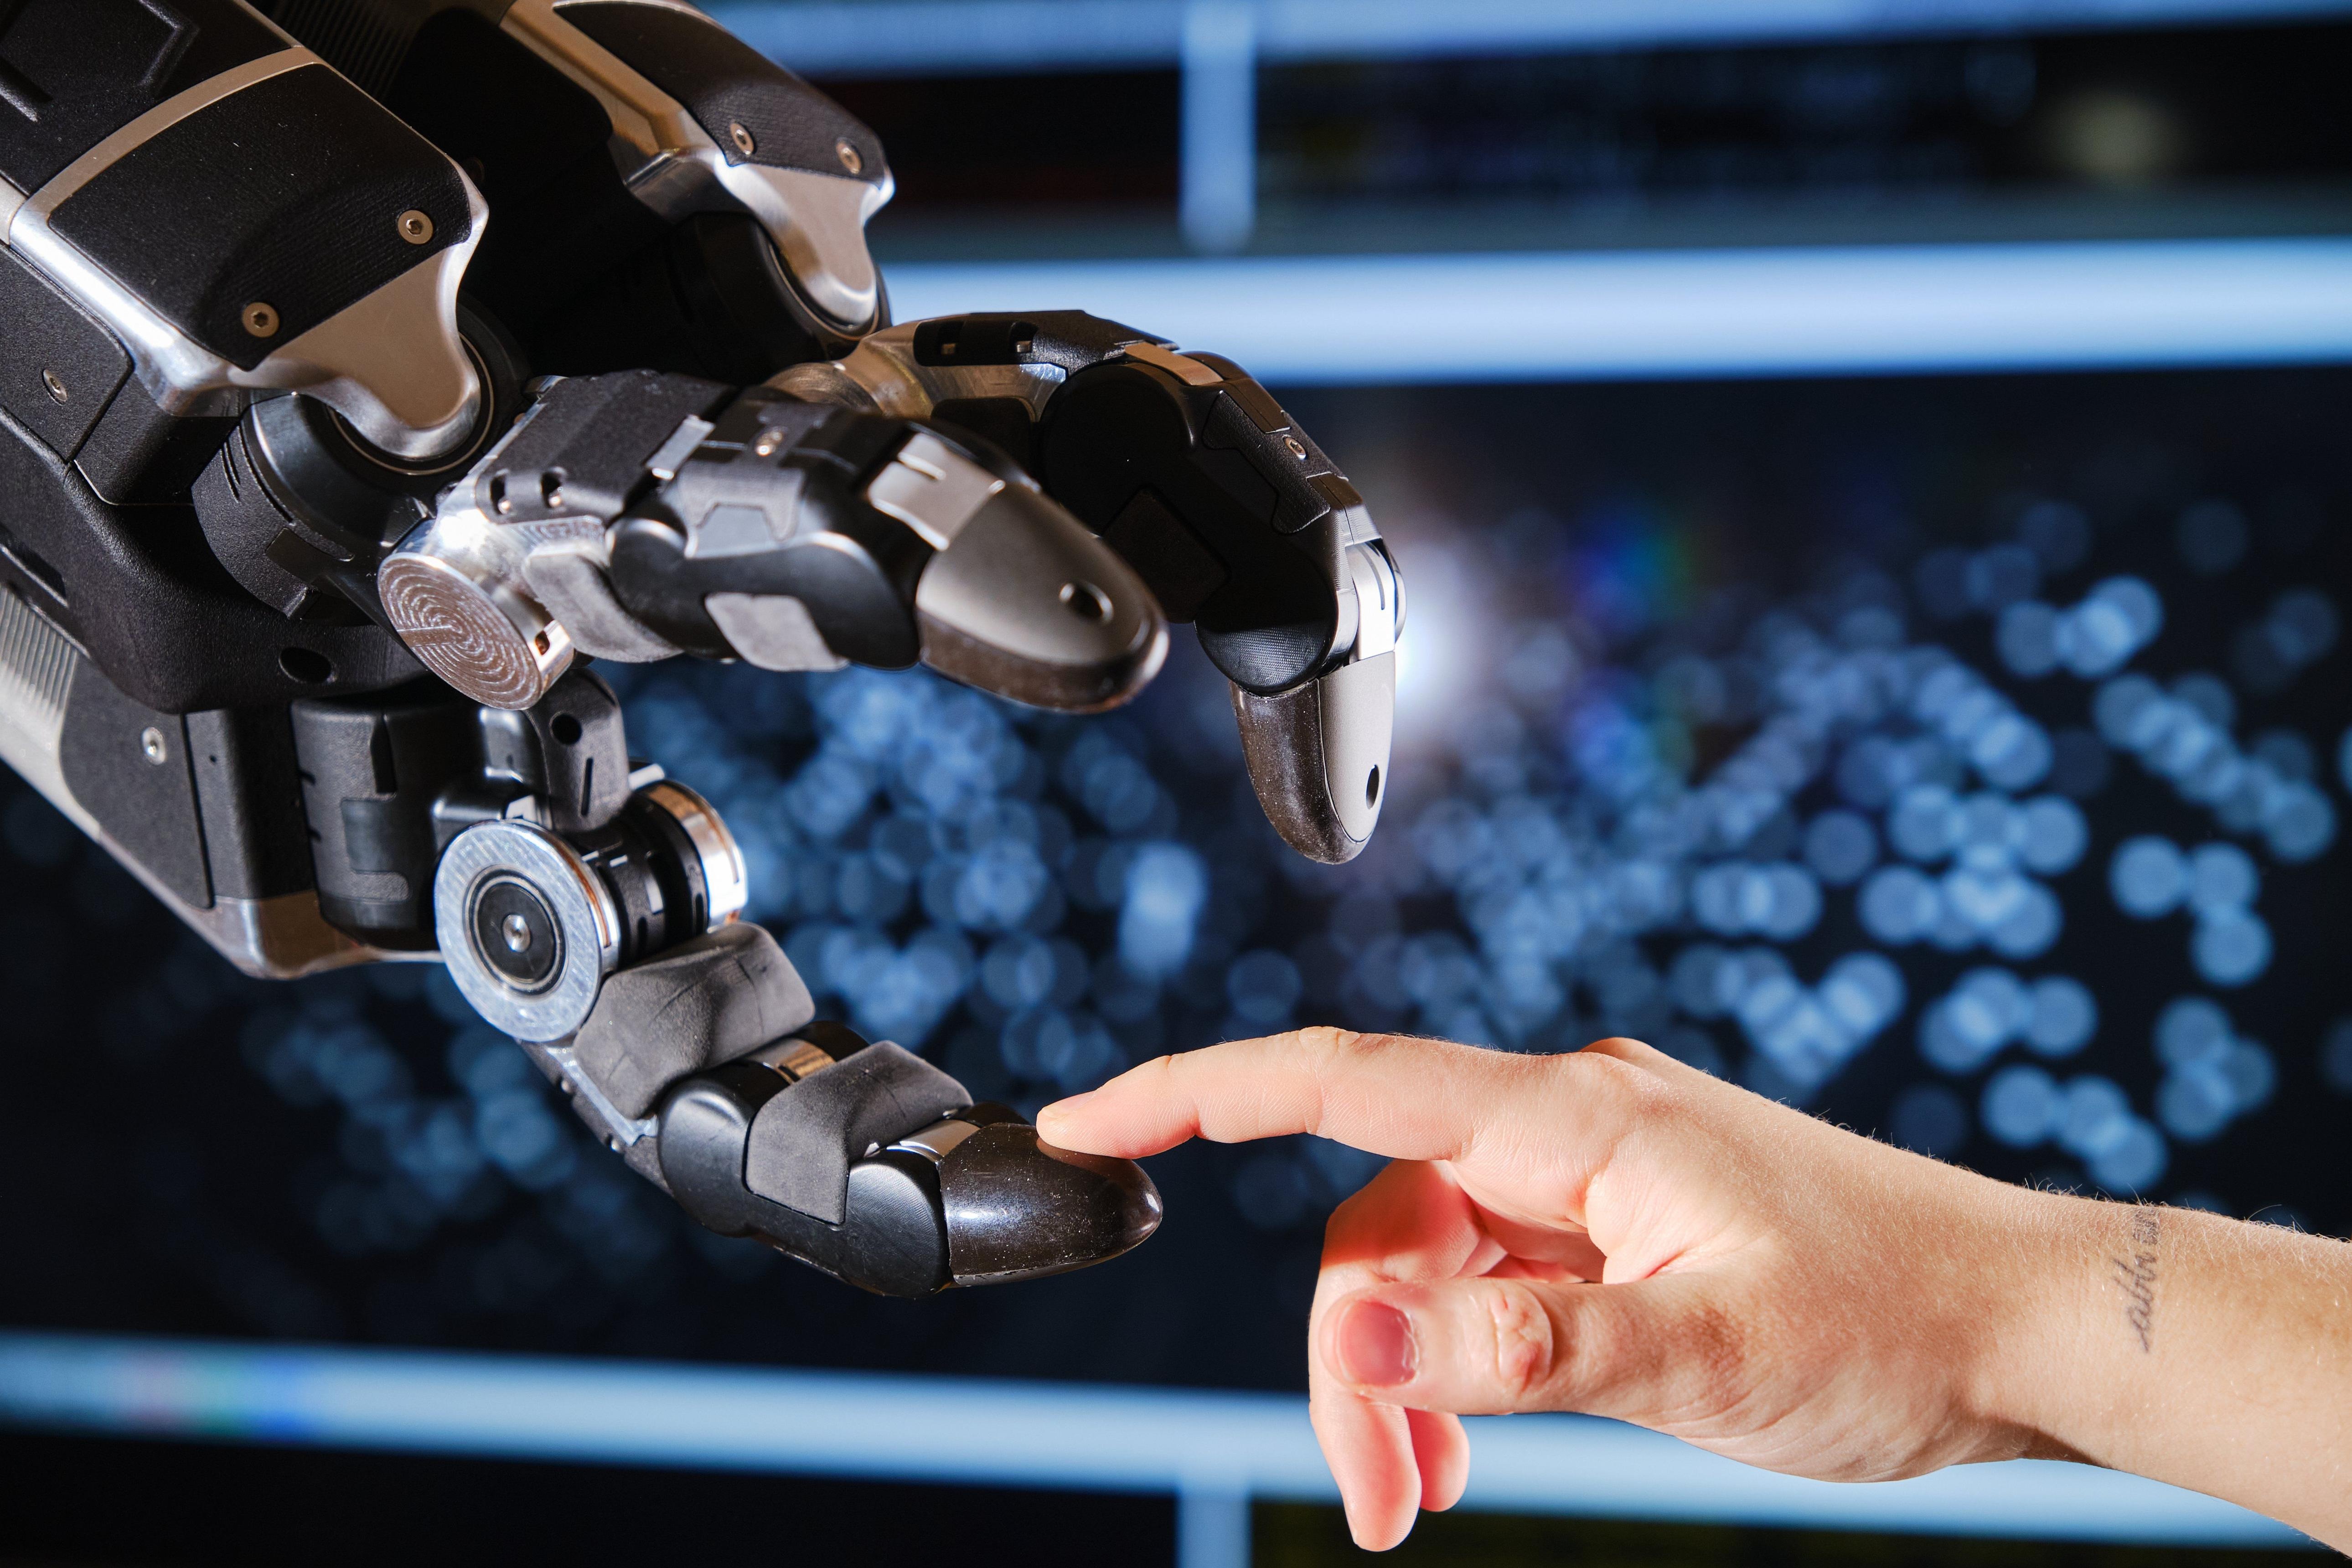
La prochaine révolution de l’IA ne concerne pas la pensée. Elle concerne le toucher du monde.
Pourquoi les mains robotiques pourraient devenir le lien manquant entre l’intelligence artificielle, le travail physique et l’avenir de la civilisation humaine.
Depuis des années, la révolution de l’intelligence artificielle se déroule principalement sur des écrans.
L’IA écrit des rapports, génère des images, développe des logiciels, analyse des données financières, répond à des questions et effectue de plus en plus de tâches qui nécessitaient autrefois des années de formation professionnelle. Pourtant, malgré ces avancées remarquables, une limitation fondamentale persiste : l’intelligence à l’intérieur d’un ordinateur ne peut pas se traduire automatiquement en capacité d’agir dans le monde physique.
Un système d’IA peut expliquer comment réparer un moteur, identifier un composant endommagé et générer une procédure de réparation détaillée. Mais physiquement atteindre dans un compartiment moteur encombré, reconnaître la résistance d’un écrou, ajuster la pression et remplacer le composant sans endommager les parties environnantes est un défi entièrement différent.
Cette distinction pointe vers un développement potentiellement transformateur dans la technologie : l’émergence de machines qui combinent l’intelligence artificielle avec des capacités physiques de plus en plus sophistiquées.
Au centre de cette transformation se trouve quelque chose de surprenamment familier.
La main humaine.
Le prochain chapitre majeur de l’intelligence artificielle pourrait ne pas être défini par des machines qui pensent de manière plus convaincante, mais par des machines qui peuvent interagir avec le monde de manière plus naturelle.
Et si les ingénieurs réussissent, les conséquences pourraient s’étendre bien au-delà de la robotique.
1. La main humaine : une technologie extraordinaire évoluant depuis des millions d’années
Les êtres humains attribuent souvent leur domination à l’intelligence. Cependant, l’intelligence seule n’explique pas comment notre espèce a transformé la planète.
La main humaine a fourni l’interface physique par laquelle des idées abstraites sont devenues des réalisations pratiques.
Une pensée pouvait devenir un outil en pierre. Un dessin pouvait devenir un bâtiment. Un principe mathématique pouvait devenir un instrument mécanique. La connaissance est devenue civilisation par la capacité à manipuler des objets physiques.
La main humaine est un système biologique extraordinairement sophistiqué.
Elle contient 27 os, soutenus par un réseau complexe de muscles, de tendons, de ligaments et de nerfs sensoriels. Ses mouvements sont coordonnés avec le cerveau par un retour d’information continu.
Quand quelqu’un saisit un objet fragile, le cerveau ne se contente pas d’émettre une commande pour fermer les doigts. Le système nerveux traite des informations sur la pression, la texture, le mouvement et la résistance, ajustant la force tandis que l’objet est manipulé.
Il existe également une dimension prédictive à ce processus. Le cerveau anticipe comment un objet va réagir avant que le contact ne soit pleinement établi, permettant à la main de préparer un mouvement approprié.
Cette combinaison de détection, de prédiction et de contrôle physique est ce qui rend la dextérité humaine si difficile à reproduire.
Une machine peut saisir avec succès un bloc métallique car la forme et le poids de l’objet sont prévisibles. Mais saisir une framboise mûre sans l’écraser nécessite un niveau de contrôle différent.
Le défi n’est pas simplement de faire bouger les doigts.
Il s’agit de créer un système qui comprend ce qui se passe lorsque ces doigts touchent quelque chose.
C’est le véritable problème d’ingénierie derrière les mains robotiques.
2. Pourquoi construire une main robotique est plus difficile que de construire un robot qui marche
La locomotion robotique a considérablement progressé. Les machines humanoïdes modernes peuvent marcher, équilibrer, grimper et effectuer des mouvements qui semblaient autrefois irréalistes.
Cependant, un mouvement sophistiqué ne produit pas automatiquement une manipulation sophistiquée.
La marche implique le contrôle d’un système complexe d’articulations et d’équilibre, mais de nombreux environnements de marche peuvent être décrits en utilisant des relations physiques relativement prévisibles.
La manipulation d’objets introduit une autre couche d’incertitude.
Un robot doit reconnaître ce qu’il touche, estimer le poids et les propriétés de surface de l’objet, détecter le glissement, déterminer la force à appliquer et ajuster continuellement ses mouvements.
Même des activités apparemment ordinaires impliquent des interactions compliquées.
Considérons l’ouverture d’une porte.
Le robot doit localiser la poignée, comprendre son orientation, établir une prise appropriée, tourner la poignée, maintenir le contact tout en tirant, et ajuster son équilibre tandis que la porte bouge.
Imaginez maintenant effectuer la même opération avec une poignée endommagée, une surface glissante, ou un mécanisme de verrouillage inconnu.
Le nombre de situations possibles augmente considérablement.
Les chercheurs doivent donc résoudre plusieurs problèmes interconnectés :
- Dextérité mécanique : Construire des doigts, des articulations, des actionneurs et des tendons capables de produire des mouvements précis.
- Toucher artificiel : Développer des capteurs qui détectent la pression, les vibrations, le glissement, la texture et les changements de contact.
- Perception : Comprendre les objets et leurs propriétés physiques plutôt que simplement reconnaître leur apparence.
- Contrôle moteur : Traduire des instructions de haut niveau en mouvements coordonnés, continuellement ajustés.
- Apprentissage : Permettre aux robots d’acquérir des compétences à partir de démonstrations, d’expériences et d’interactions répétées.
- Fiabilité : Assurer que le système fonctionne de manière cohérente en dehors des conditions de laboratoire soigneusement contrôlées.
Ces défis expliquent pourquoi une main robotique peut sembler remarquablement humaine tout en restant beaucoup moins capable que le système biologique qu’elle imite.
Cependant, le objectif peut ne pas être de reproduire parfaitement l’anatomie humaine.
Il peut s’agir de reproduire les capacités utiles des mains humaines par des principes d’ingénierie entièrement différents.
3. Le percée qui compte : donner aux machines un sens du toucher
Pendant longtemps, la manipulation robotique a largement dépendu de caméras et d’instructions de mouvement prédéterminées.
Une caméra pouvait indiquer à une machine où se trouvait un objet. Un contrôleur programmé pouvait indiquer comment aborder cet objet.
Mais la vue seule ne peut pas décrire pleinement le contact physique.
Deux objets peuvent paraître identiques tout en ayant des poids différents, des niveaux de friction différents, une flexibilité différente, ou des structures internes différentes.
Une machine qui ne dépend que d’informations visuelles peut reconnaître parfaitement un œuf et encore l’écraser.
C’est pourquoi la détection tactile est devenue l’une des domaines les plus importants de la recherche en robotique.
Un capteur tactile tente de fournir aux des machines des informations analogues aux signaux générés par la peau humaine. Selon sa conception, il peut détecter la pression, la force, les vibrations, la déformation, et le mouvement d’un objet contre un doigt.
L’étape suivante est l’intégration de ces informations avec l’intelligence artificielle.
Un exemple important est apparu en novembre 2026.
Panasonic Holdings, en collaboration avec des chercheurs de l’Université de Californie, Berkeley, NVIDIA, l’Université Stanford, l’Université Sapienza de Rome, et d’autres institutions, a annoncé un système appelé Tactile-Reactive Dexterous Manipulation, ou T-Rex.
Le système combine une génération d’actions basée sur la vision et le langage avec des corrections rapides driven par des informations tactiles de bout de doigt.
Dans son évaluation réelle rapportée à travers 12 tâches intensives en contact, il a atteint un taux de succès moyen de 65%, comparé à 35% pour la méthode de référence la plus forte rapportée dans l’annonce.
Lorsque les informations tactiles ont été supprimées, le taux de succès moyen est tombé à 42%.
Les expériences comprenaient des activités telles que tourner des pages, transférer des œufs, déverrouiller des portes, retirer des cartes et visser une ampoule.
Ces résultats sont particulièrement intéressants car ils démontrent que l’ajout d’informations tactiles peut améliorer considérablement la manipulation robotique.
Cependant, ils doivent être interprétés avec prudence. Un taux de succès de 65% sur un ensemble limité de tâches expérimentales ne signifie pas que les robots peuvent effectuer des travaux ménagers ou une maintenance industrielle avec un niveau de fiabilité humaine.
Ce qu’ils démontrent, c’est que les chercheurs font des progrès mesurables pour combler l’une des lacunes les plus importantes des capacités robotiques.
La machine commence à faire quelque chose de plus sophistiqué que de suivre une instruction visuelle.
Elle apprend à répondre à la réalité physique.
4. La vraie compétition n’est pas entre les mains humaines et les mains robotiques
Une idée fausse courante est que l’objectif de la robotique est de construire une copie artificielle parfaite du corps humain.
Cela peut être inutile.
La nature a passé des millions d’années à optimiser les mains humaines pour une énorme variété de tâches. Les ingénieurs n’ont pas nécessairement besoin de reproduire chaque caractéristique biologique pour créer des machines qui surperforment les humains dans des applications spécifiques.
Une main robotique spécialisée pourrait avoir moins de doigts, des actionneurs plus puissants, des matériaux plus durables, ou des capteurs que les humains ne possèdent pas.
Par exemple, un robot conçu pour travailler à l’intérieur d’une installation nucléaire peut prioriser la résistance aux radiations, la fiabilité mécanique et le fonctionnement à distance plutôt qu’une apparence humaine.
Une machine conçue pour assembler des composants électroniques peut prioriser un mouvement extrêmement précis et une répétabilité.
Un système conçu pour le traitement des aliments peut nécessiter une détection de contact sensible et des matériaux adaptés aux réglementations d’hygiène.
Cela conduit à une distinction importante :
L’avenir de la dextérité robotique peut ne pas appartenir à la main qui ressemble le plus à l’humain, mais à la main qui effectue une tâche utile de la manière la plus fiable et économique.
L’enquête de The Guardian sur des entreprises comme Shadow Robot illustre cette distinction.
Leurs mains robotiques peuvent effectuer des démonstrations délicates, comme cueillir des raisins et empiler de petits objets. L’entreprise a également exploré des systèmes conçus pour l’expérimentation répétée et l’apprentissage par interaction physique.
Cependant, ces démonstrations ne doivent pas être confondues avec la dextérité humaine à usage général.
Le défi industriel plus large est de créer des systèmes qui peuvent gérer des objets inconnus, des situations inattendues, et de longues périodes de fonctionnement sans intervention humaine constante.
C’est un standard beaucoup plus élevé.
5. Quand l’IA entre dans le monde physique, l’économie de l’automatisation change
L’importance économique des mains robotiques devient plus claire lorsque nous considérons ce que l’intelligence artificielle peut déjà faire.
L’automatisation logicielle a transformé les activités impliquant des informations.
L’automatisation robotique a transformé les activités impliquant des répétitions physiques.
Mais combiner une IA avancée avec du matériel robotique de plus en plus capable pourrait connecter ces deux mondes.
Imaginez une machine recevant une instruction telle que :
“Inspectez ce composant endommagé, identifiez le problème, retirez-le, remplacez-le, et testez l’assemblage.”
Pour accomplir la tâche, le système devrait comprendre l’instruction, inspecter son environnement, identifier les parties pertinentes, manipuler des outils, répondre à la résistance physique, et évaluer le résultat.
C’est une proposition fondamentalement différente d’automatiser un seul mouvement répétitif.
Cela suggère la possibilité de machines qui peuvent effectuer des séquences de tâches physiques plutôt que simplement exécuter des mouvements isolés.
Les implications pourraient atteindre plusieurs industries.
Fabrication : Les robots pourraient devenir plus adaptables lorsqu’ils manipulent des produits avec différentes formes, composants, et exigences d’assemblage.
Entrepôts et logistique : Une manipulation plus sophistiquée pourrait réduire la dépendance envers les travailleurs humains pour le ramassage, le tri, le conditionnement et la manipulation d’objets irréguliers.
Santé : Les systèmes robotiques pourraient aider des procédures de précision, la rééducation, et les tâches de soutien physiquement exigeantes, bien que les applications médicales exigent des normes de sécurité et réglementaires exceptionnellement exigeantes.
Construction et maintenance : Les machines pourraient éventuellement effectuer des activités d’inspection, de réparation et d’installation sélectionnées dans des environnements qui nécessitent actuellement des compétences humaines spécialisées.
Agriculture : La récolte et le tri délicats pourraient devenir plus pratiques par une détection tactile améliorée et une manipulation adaptative.
Cependant, ces développements ne se produiront pas simultanément.
Un entrepôt est généralement plus structuré qu’un vieux bâtiment avec des tuyaux endommagés. Une ligne de production peut être redessinée autour de l’automatisation, tandis qu’un travail de réparation résidentielle peut impliquer des espaces et objets imprévisibles.
L’économie de chaque application sera donc différente.
La question la plus importante n’est pas si un robot peut effectuer une tâche une fois.
C’est s’il peut effectuer cette tâche de manière répétée, sûre, fiable, et à un coût total compétitif.
6. La question de l’emploi : quels emplois sont réellement à risque ?
Le débat sur l’automatisation oscille souvent entre deux prédictions extrêmes.
L’une suggère que les robots élimineront la plupart des emplois humains. L’autre suppose que le progrès technologique créera simplement assez de nouvelles opportunités pour compenser chaque travailleur déplacé.
Aucune prédiction ne devrait être acceptée sans preuve.
Une étude de septembre 2026 d’Anthropic, intitulée What Work Can Robots Do?, offre un utile point de départ.
Les chercheurs ont développé un indice mesurant dans quelle mesure les robots actuellement disponibles peuvent effectuer des tâches physiques aux États-Unis.
Leur analyse a estimé que les robots pouvaient effectuer environ 74% des tâches physiques examinées, représentant environ 34% des heures de travail.
Mais la découverte la plus révélatrice concernait l’économie.
Selon l’étude, les robots étaient concurrentiels en termes de coût avec les travailleurs humains pour seulement 0,3% des tâches de travail.
Les chercheurs ont également identifié d’importantes barrières, y compris des environnements de fonctionnement restreints, une dextérité limitée, la réglementation, et le coût du déploiement et de l’entretien des systèmes robotiques.
Ces découvertes révèlent une distinction souvent absente des discussions publiques :
L’exposition technique n’est pas la même que le remplacement d’emploi réel.
Un robot pourrait être capable d’effectuer une tâche mais encore être trop cher, peu fiable, lent, ou difficile à entretenir pour qu’une entreprise l’adopte.
Néanmoins, la direction à long terme mérite l’attention.
Les emplois construits autour de mouvements physiques prévisibles pourraient faire face à des pressions plus tôt que les professions nécessitant une adaptation continue à des situations inconnues.
Les opérations d’entrepôt, certaines activités de fabrication, et les tâches de manipulation répétitive sont des zones évidentes à surveiller.
Pendant ce temps, les emplois impliquant des relations interpersonnelles complexes, des environnements imprévisibles, et un jugement à haute conséquence pourraient s’avérer plus difficiles à automatiser complètement.
Mais la difficulté ne signifie pas une immunité permanente.
Un chirurgien, par exemple, effectue un travail qui combine la connaissance, le jugement, la coordination physique, et des années d’expérience. L’assistance robotique fait déjà partie de la médecine moderne, mais remplacer le rôle professionnel complet du chirurgien nécessiterait beaucoup plus qu’une main habile.
La même distinction s’applique aux électriciens, plombiers, mécaniciens, et travailleurs de la construction.
Leur valeur ne réside pas simplement dans le mouvement de leurs mains. Elle réside dans le diagnostic de problèmes inconnus, la compréhension du contexte, l’adaptation aux contraintes, et la responsabilité des résultats.
L’avenir de l’emploi dépendra donc de la rapidité avec laquelle les robots peuvent combiner la capacité physique avec un jugement fiable.
7. La question économique cachée : qui possède les machines ?
Il y a une autre dimension de cette transition technologique qui mérite beaucoup plus d’attention.
Supposons qu’une entreprise déploie finalement des milliers de robots intelligents capables d’effectuer des tâches qui nécessitaient auparavant des centaines de travailleurs.
Les machines augmentent la production, réduisent certains coûts d’exploitation, et potentiellement permettent à l’entreprise de s’étendre.
Mais qui reçoit les bénéfices économiques ?
Si la productivité augmente considérablement tandis que la propriété reste concentrée, les gains peuvent s’écouler principalement vers les propriétaires des machines, de la propriété intellectuelle, et des infrastructures.
Les travailleurs dont les tâches deviennent automatisées pourraient faire face à une puissance de négociation réduite ou à une demande décroissante pour leurs compétences.
D’un autre côté, si l’automatisation réduit les coûts de production, augmente la production, et crée de nouvelles industries, les consommateurs et les travailleurs pourraient également bénéficier.
Le résultat n’est pas prédéterminé par la technologie.
Il dépend des institutions économiques, de la concurrence, de l’éducation, de la fiscalité, de la protection du travail, et de la distribution de la propriété.
C’est pourquoi l’avenir de la robotique est aussi une question politique et économique.
Un monde avec des robots hautement producteurs pourrait devenir un monde d’abondance plus grande.
Mais l’abondance ne garantit pas automatiquement la prospérité pour tout le monde.
Le défi central sera de s’assurer que la productivité technologique se traduit en améliorations partagées des niveaux de vie.
8. Pourquoi la prochaine course à la robotique pourrait redessiner le pouvoir mondial
La robotique n’est pas simplement un autre marché de technologie de consommation.
Elle connecte la capacité de fabrication, l’intelligence artificielle, les matériaux avancés, les chaînes d’approvisionnement en semi-conducteurs, les capteurs, les batteries, et les infrastructures industrielles.
La Fédération Internationale de la Robotique a rapporté que la Chine représentait 54% des installations de robots industriels mondiaux en 2024.
Ce chiffre ne mesure pas la part de marché des robots humanoïdes ou des mains robotiques, mais il démontre l’ampleur de la position actuelle de la Chine dans l’automatisation industrielle.
La concurrence dans la robotique avancée impliquera de plus en plus que de développer un prototype impressionnant.
Les pays et entreprises devront produire du matériel fiable à grande échelle, réduire les coûts de fabrication, construire des écosystèmes logiciels sophistiqués, et collecter suffisamment de données du monde réel pour améliorer les performances des machines.
Le coût des mains robotiques est aussi une partie importante de cette équation.
Le rapportage de The Guardian sur Shadow Robot décrit des systèmes de haut de gamme coûtant des milliers de livres, tout en mettant en lumière l’émergence d’alternatives beaucoup moins chères.
Des prix plus bas pourraient rendre la manipulation avancée accessible à une gamme beaucoup plus large d’entreprises.
Cependant, le robot le moins cher n’est pas nécessairement le plus économique.
L’entretien, la durabilité, les pièces de rechange, l’intégration logicielle, la consommation d’énergie, et le temps d’arrêt influencent tous le coût réel de l’automatisation.
Les pays qui réussiront ne seront pas simplement ceux qui inventent les machines les plus avancées.
Ils seront ceux qui apprennent à fabriquer, déployer, maintenir, et continuellement améliorer à grande échelle.
9. La question inconfortable : que se passe-t-il quand les machines peuvent faire les deux ?
Pendant des décennies, les gens ont considéré le travail intellectuel et le travail physique comme deux catégories relativement distinctes.
Les ordinateurs ont transformé le premier. Les machines industrielles ont transformé des parties du second.
Maintenant, l’intelligence artificielle et la robotique se rapprochent d’une convergence.
Un système d’IA peut interpréter une instruction, générer un plan, reconnaître des objets, et coordonner des actions physiques à travers une plateforme robotique.
Cela crée une nouvelle possibilité technologique : des machines qui combinent le traitement d’informations avec une exécution physique de plus en plus générale.
Les conséquences pourraient être beaucoup plus grandes que l’automatisation d’occupations individuelles.
Considérons une petite entreprise.
Aujourd’hui, son propriétaire pourrait utiliser l’IA pour concevoir un produit, écrire des matériaux marketing, analyser la demande, et gérer les communications client.
Mais la fabrication, le conditionnement, l’inspection de qualité, et l’expédition nécessitent encore des infrastructures physiques et du travail.
Si des systèmes robotiques accessibles finissent par gérer une part plus importante de ces activités, la relation entre la propriété de l’entreprise, la capacité de production, et l’emploi pourrait changer.
Une organisation relativement petite pourrait accéder à des capacités qui nécessitaient auparavant une main-d’œuvre beaucoup plus importante.
En même temps, des entreprises avec des ressources financières plus importantes pourraient automatiser des systèmes de production entiers, augmentant la pression concurrentielle sur les plus petites entreprises.
La même technologie pourrait donc abaisser les barrières à l’entrepreneuriat tout en renforçant les avantages des grandes corporations.
Cette contradiction mérite une attention sérieuse.
10. Les limites que nous ne devons pas ignorer
Le progrès technologique peut être rapide, mais il n’est pas illimité.
Il y a plusieurs raisons d’être prudent concernant les prédictions d’un monde à court terme dominé par des robots humanoïdes à usage général.
Premièrement, les démonstrations en laboratoire ne se traduisent pas nécessairement en performances commerciales fiables.
Un robot qui réussit à effectuer une tâche dans une expérience contrôlée peut avoir des difficultés lorsque l’éclairage change, les objets bougent de manière inattendue, les surfaces deviennent sales, ou l’équipement s’use.
Deuxièmement, la fiabilité mécanique reste difficile.
Les mains robotiques contiennent des composants mobiles, des actionneurs, des câbles, des articulations, et des capteurs. Ces systèmes doivent résister à un utilisation répétée tout en maintenant la précision.
Troisièmement, les environnements physiques sont extraordinaires dans leur diversité.
Une usine peut standardiser les postes de travail. Un domicile, un chantier de construction, un hôpital, ou une ancienne installation industrielle ne peuvent pas toujours être standardisés si facilement.
Quatrièmement, la sécurité devient plus compliquée alors que les robots travaillent plus près des humains.
Une machine qui manipule des outils lourds ou des objets tranchants doit être capable de détecter des mouvements humains inattendus et de répondre en toute sécurité.
Enfin, il y a le problème de la responsabilité.
Si un robot autonome endommage du matériel, blesse une personne, ou prend une décision dangereuse, déterminer qui est responsable devient une question légale et éthique essentielle.
Ce ne sont pas des détails mineurs qui peuvent être résolus simplement en augmentant la puissance de calcul.
Ils sont des exigences centrales pour l’adoption dans le monde réel.
11. L’avenir de la valeur humaine dans un âge de l’IA physique
Peut-être que la question la plus importante n’est pas si les robots finiront par devenir meilleurs que les humains pour certaines tâches physiques.
Ils le seront certainement.
Les machines dépassent déjà les gens dans de nombreuses formes de précision répétitive, d’endurance, et de force.
La question plus importante est ce qui se passe lorsque les avantages de l’intelligence artificielle s’étendent à des activités physiques de plus en plus complexes.
Pendant des siècles, le progrès technologique a changé à plusieurs reprises la relation entre l’effort humain et la valeur économique.
L’agriculture a réduit la dépendance à la production manuelle. L’industrialisation a transformé la fabrication. Les ordinateurs ont transformé le traitement de l’information. Internet a réorganisé la communication et le commerce.
L’intelligence artificielle et la robotique pourraient représenter une autre étape de ce processus.
Mais cette fois, la transformation pourrait affecter une combinaison plus large des capacités humaines.
Cela ne signifie pas que les êtres humains deviennent inutiles.
Cela signifie que l’importance économique de certaines compétences peut changer, tandis que d’autres deviennent plus précieuses.
La formulation des problèmes, la découverte scientifique, la confiance interpersonnelle, le leadership, le jugement éthique, la créativité, et la capacité à définir des objectifs significatifs peuvent devenir de plus en plus importants.
Même ces domaines ne sont pas garantis de rester intouchés par l’IA.
Le défi plus profond n’est donc pas simplement d’apprendre à rivaliser avec les machines.
C’est de décider quel genre de société nous voulons construire lorsque les machines peuvent effectuer une part croissante du travail qui définissait autrefois la contribution économique humaine.
Les systèmes éducatifs, les gouvernements, les entreprises, et les individuels devront se préparer à un avenir dans lequel l’adaptation tout au long de la vie devient plus importante que de s’appuyer sur une seule compétence professionnelle.
Et les sociétés devront reconsidérer comment le revenu, les opportunités, et la dignité sont liés à l’emploi.
Conclusion : La prochaine révolution aura une forme physique
Le développement des mains robotiques peut sembler être un défi d’ingénierie spécialisé.
En réalité, il se situe à l’intersection de plusieurs des questions les plus importantes auxquelles la civilisation moderne est confrontée.
Il connecte l’intelligence artificielle avec la réalité physique, le logiciel avec la fabrication, l’automatisation avec l’emploi, et le progrès technologique avec la distribution du pouvoir économique.
La main humaine a aidé à transformer l’intelligence en civilisation.
Pour la première fois, les ingénieurs font des progrès mesurables vers donner aux machines des moyens de plus en plus sophistiqués pour interagir avec le monde physique.
Mais l’objectif ne devrait pas être de créer des machines qui ressemblent simplement aux humains.
Il devrait être de comprendre ce que ces systèmes peuvent accomplir, où ils peuvent vraiment aider, quels risques ils introduisent, et comment leurs avantages peuvent être partagés.
L’arrivée de mains robotiques plus capables ne déterminera pas par elle-même l’avenir de l’humanité.
Nos décisions sur comment développer, déployer, réguler, et distribuer le pouvoir de ces machines seront tout aussi importantes.
La vraie question n’est plus simplement si les machines peuvent penser.
C’est ce qui se passe quand elles peuvent penser, toucher, construire, réparer, et de plus en plus agir sur le monde qui nous entoure.
La prochaine révolution de l’IA ne changera pas seulement ce que les machines savent. Elle pourrait changer ce qu’elles peuvent faire.
Et cela pourrait changer presque tout.
Date de recherche et de publication : 21 novembre 2026. Les capacités techniques, les résultats expérimentaux, les estimations économiques et les prévisions futures sont distinguées tout au long de l’article. Les prévisions ne doivent pas être interprétées comme des résultats confirmés.
Notes importantes :
- Les résultats de Panasonic ne doivent pas être présentés comme une preuve de la capacité des robots à effectuer des tâches humaines ; ce sont des résultats expérimentaux spécifiques.
- Les estimations d’Anthropic concernent le marché du travail américain et ne doivent pas être généralisées automatiquement au monde entier.
- Les chiffres de l’IFR concernent les robots industriels en général, pas spécifiquement les robots humanoïdes ou les mains robotiques.
- Des liens directs vers les sources ont été ajoutés aux affirmations numériques dans la version du site Web, plutôt que de se fier uniquement à une liste de références.